Loading...
次に読む
コメント (0)
コメントを読み込み中...
コメントを読み込み中...
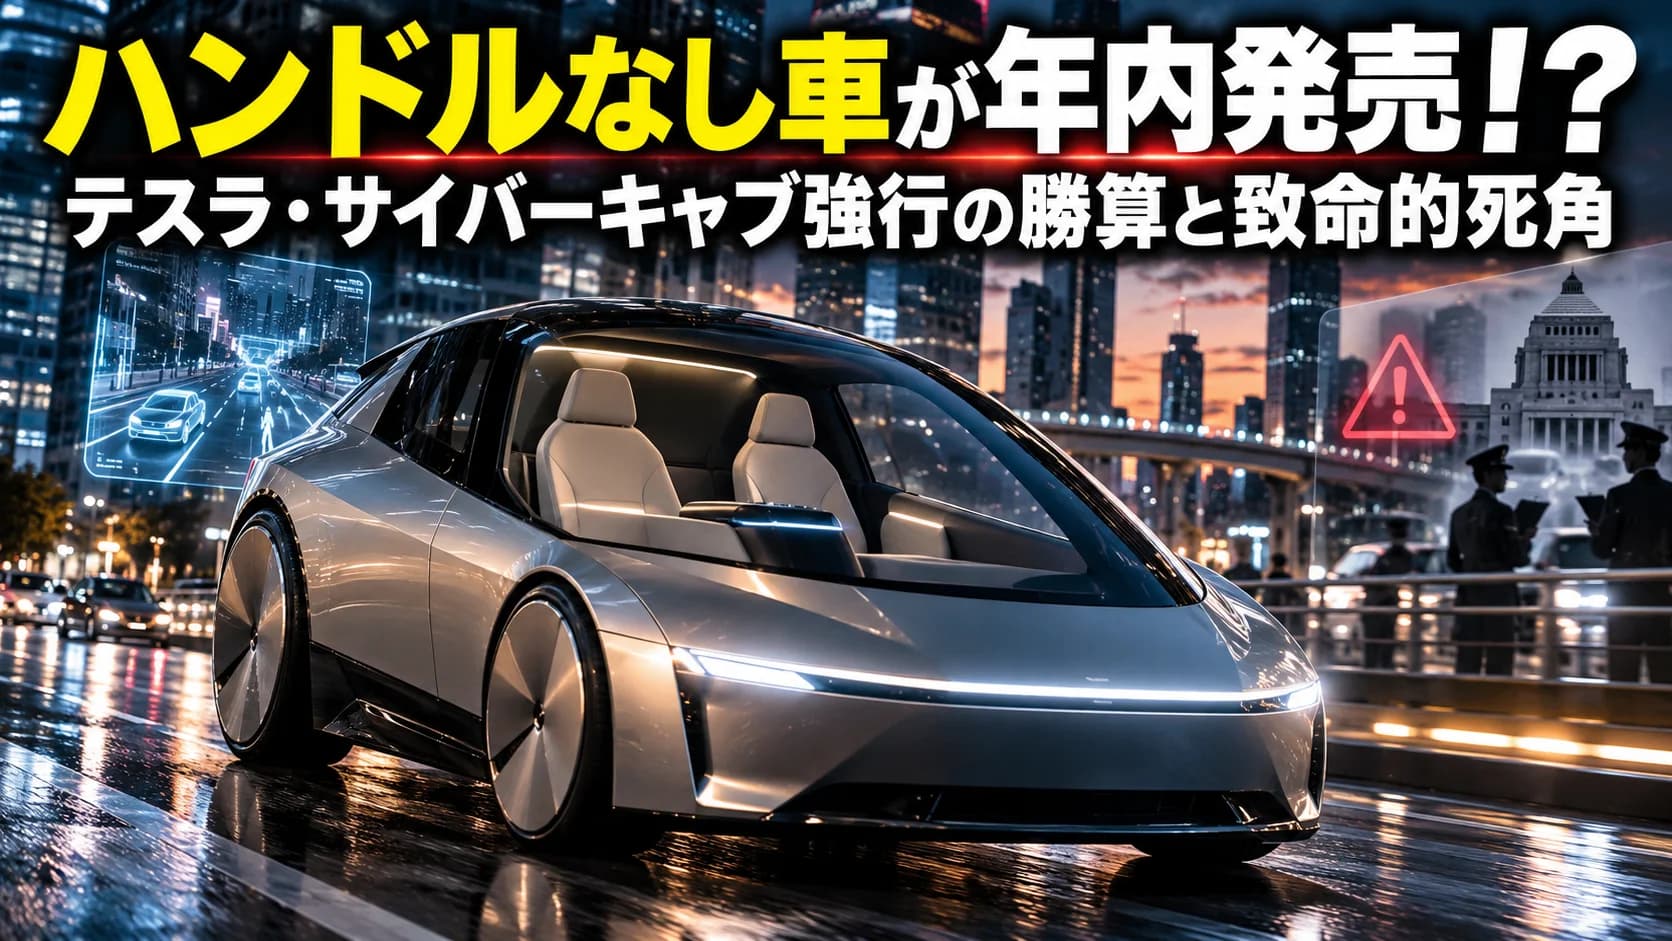
2026年10月22日、世界の自動車産業と交通インフラの歴史を不可逆的に塗り替える決定的な宣言が放たれました。米テスラ(Tesla)が第3四半期決算説明会の場において、ステアリングホイール(ハンドル)もアクセル・ブレーキペダルも一切搭載しない2人乗り完全自動運転EV「サイバーキャブ(Cybercab)」について、2026年内に限定的な販売および顧客向け納車を開始すると公式に明言したためです。
「SF映画の世界が数ヶ月後に現実の公道へ解き放たれるのか」――。株式市場やテクノロジー界隈が熱狂する一方で、世界の自動車メーカー経営陣、交通当局、そして自動車整備の現場には凄まじい衝撃と激しい緊張が走っています。米運輸省道路交通安全局(NHTSA)がテスラの運転支援システム「FSD(Full Self-Driving)」に対する厳格な安全性調査を進めている渦中でのこの強行突破は、従来の自動車工学と型式認証制度に対する公然たる挑戦に他なりません。機械的な運転装置を完全に削ぎ落とした「真のロボタクシー」がもたらす技術的ブレイクスルーの正体と、背後に潜む法制度・サプライチェーン・整備現場への致命的なリスクを徹底解剖します。
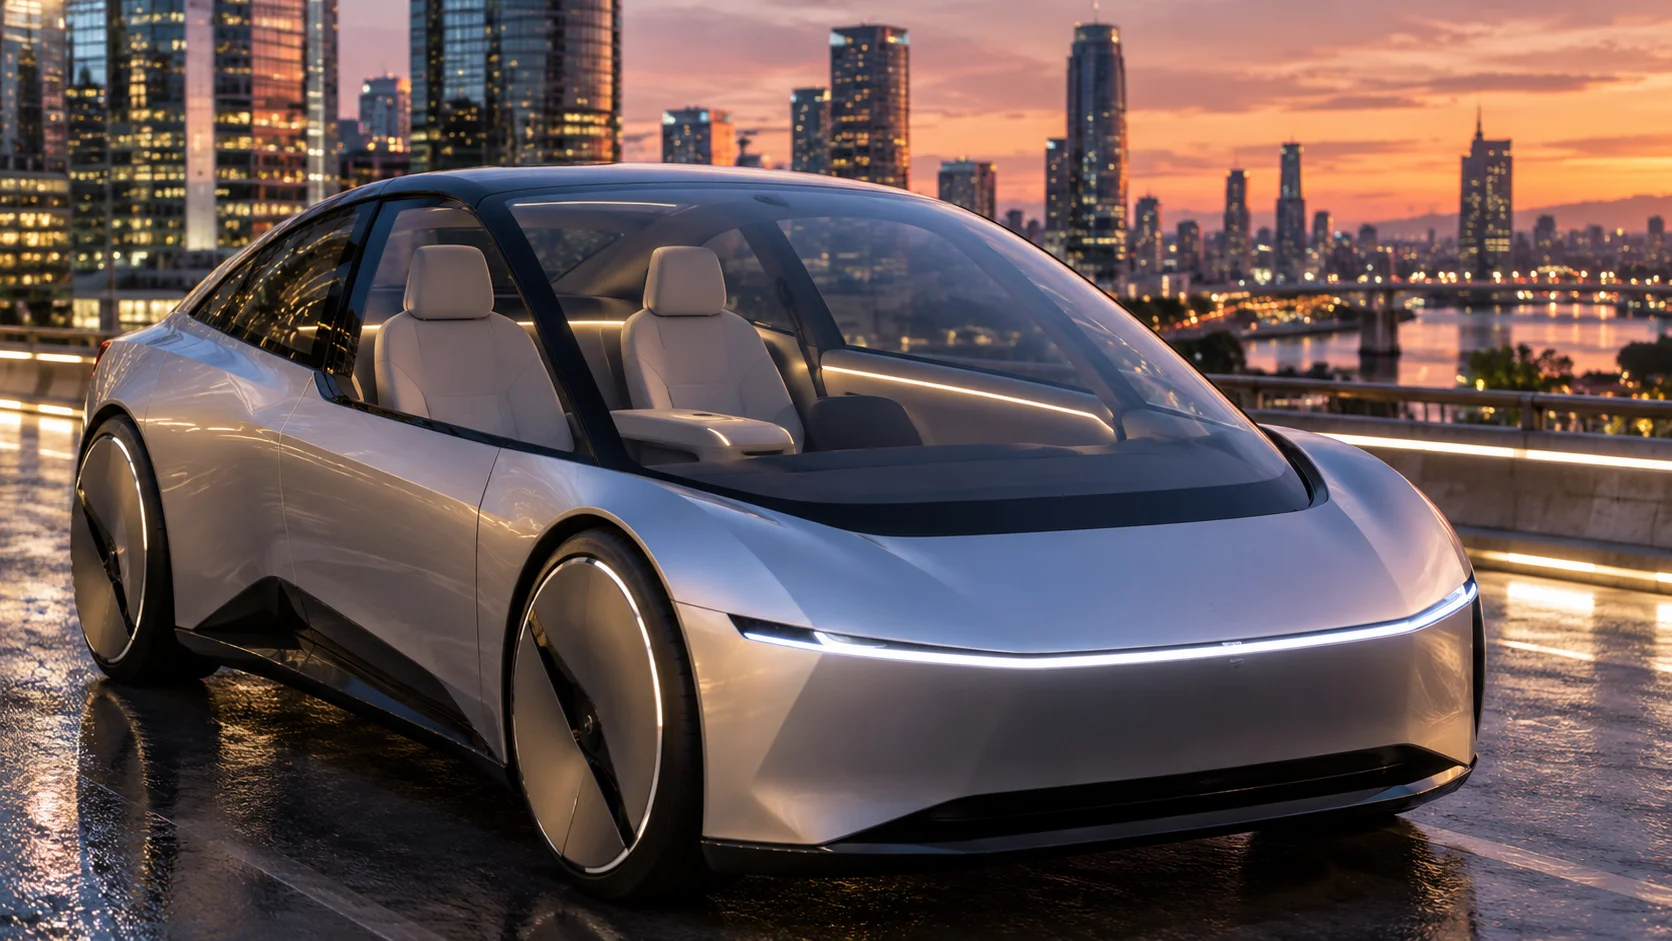
テスラのエンジニアリング担当副社長ラース・モラヴィ氏らが明らかにした計画は、当初「2026〜2027年頃の量産開始」とみられていたタイムラインを大幅に前倒しするものでした。初期生産分はテスラ自身のロボタクシーフリートとして運用されつつも、年内には限定的な顧客への納車を開始し、約3万ドル(約450万円)という破壊的な低価格での市販化へ道筋をつける構えです。
しかし、この発表が置かれたグローバル市場の現実は、決してバラ色の祝祭ムードだけではありません。最大の火種は、米国の安全規制当局との真っ向からの衝突です。NHTSAは直近において、太陽光の強烈な逆光や濃霧、巻き上がる砂煙といった「視界不良環境」においてテスラのFSD作動中に発生した死亡事故を含む複数の衝突事案を受け、約240万台に及ぶテスラ車を対象とした大規模な安全性調査を開始しています。カメラ映像のみに依存するテスラのシステムが、過酷な現実環境において人間の眼球と同等以上の安全性を担保できているのかが国家レベルで問われている最中に、テスラは「人間の緊急介入が物理的に不可能な車両」を市場へ投入すると宣言したのです。
世界のライバル陣営との対比も極めて鮮明です。米アルファベット傘下のウェイモ(Waymo)は、高額なLiDAR(レーザーレーダー)、ミリ波レーダー、車載カメラを重層的に組み合わせ、さらにセンチメートル単位で整備された高精度3Dマップ(HDマップ)のエリア内(ジオフェンス)に限定して慎重に運行を拡大し、すでに週十万回規模の無人有料走行実績を積み上げています。中国市場においても、百度(Baidu)の「Apollo Go」が武漢市をはじめとする大都市で千台規模のロボタクシーを商用展開していますが、これらはすべて厳格な遠隔監視体制と多重の冗長化センサーを前提としたものです。
これに対し、テスラは高精度マップもLiDARも完全に排除し、「カメラとAIの視覚判断のみ」で地球上のあらゆる道路を走行できると主張しています。
モータースポーツの最高峰であるF1の現場事情に目を向けると、最先端のF1マシンは車体全体に300個以上のセンサーを張り巡らせ、1レースあたり数ギガバイトに達するテレメトリデータをピットへ送信して、マシンの異常やタイヤの摩擦限界をミリ秒単位でリアルタイム監視しています。テスラが目指すサイバーキャブのフリート運用は、まさにこのF1級のテレメトリ監視を何万台もの市販車で同時並行させ、エッジAIと自社スーパーコンピューター「Dojo」を直結させて自動運転フリートを集中制御する、空前絶後の実験場へと踏み出そうとしています。
サイバーキャブが自動車産業にもたらす最大の構造的破壊は、「人間が操作するための機械的インターフェース」の完全消滅です。
従来の自動車は、たとえ高度な電子制御が施されていても、ステアリングコラム、ラック&ピニオンギア、タイロッドといった機械的なリンク機構、そしてブレーキペダルからマスターシリンダー、ブレーキブースター(倍力装置)へと油圧を伝える物理的な伝達経路が必ず存在していました。
しかし、サイバーキャブの車内にはステアリングホイールもペダルも存在しません。操舵と制動は、物理リンクを一切持たない純粋な「ステア・バイ・ワイヤ(Steer-by-Wire)」および「ブレーキ・バイ・ワイヤ」によって行われます。これにより、従来の車両設計を何十年も縛り続けてきたキャビン空間のレイアウト制約が完全に消失しました。ステアリングシャフトが運転者の胸部を圧迫する前面衝突時の二次災害リスクが構造的にゼロになる一方で、システムには「1系統の回路が断線・ショートしても絶対に車両が制御不能に陥らない」ための、電源・ECU・通信バス・モーター巻線に至る完全な「多重冗長化(フェイルセーフ)」が不可逆の工学要件として課されます。
さらに、ソフトウェアの制御ロジックには、テスラが推し進める「End-to-End(E2E)ニューラルネットワーク」が全面採用されています。
従来の自動運転システムは、「物体検出」「車線認識」「自車位置推定」「経路計画」「車両制御」といった各処理が、人間のプログラマーが記述した何百万行ものC++コードによってルールベースで接続されていました。対するE2Eニューラルネットは、8台以上の外部カメラから入力された毎秒数十フレームの生映像データが単一の巨大な深層学習AIに入力され、出力として直接「ステアリングの操舵角」「加減速のトルク指令」がミリ秒単位で生成されます。人間が介在する論理コードを排除し、テスラが世界中から吸い上げた数十億マイル分の「人間の運転動画」を模倣学習したAIが直接クルマを操縦する仕組みです。
加えて、ハードウェアの保守面においても革命的な割り切りが行われています。サイバーキャブには物理的な充電プラグ(NACSポート等)が存在せず、車両底面を専用ステーションの上に停止させるだけで給電が完了する「大電力インダクティブ・チャージング(非接触充電)」が採用されます。ケーブルの抜き差しや充電ガンの接続といった人間の手作業を一切不要とし、完全無人での運行・給電・車両基地管理を完結させるアーキテクチャが構築されています。
| 比較項目 | 従来型ロボタクシー/ADAS(Waymo・従来OEM) | テスラ・サイバーキャブ(2026年最新モデル) |
|---|---|---|
| センサー構成 | カメラ + LiDAR + ミリ波レーダー + 超音波 | 純粋ビジョン(カメラ8基のみ、LiDAR完全排除) |
| マッピング依存度 | 高精度3Dマップ(HDマップ)の事前作成が必須 | 事前マップ不要(車載AIが視覚情報から即座に判断) |
| 運転席インターフェース | ハンドル・ペダルあり(緊急時は人間が介入可能) | ハンドル・ペダル完全全廃(手動介入は物理的に不可能) |
| 制御ソフトウェア構造 | 人間が記述したルールベースのモジュール結合コード | 入力から出力まで直結するEnd-to-Endニューラルネット |
| 充電・給電システム | 急速充電プラグの物理接続(作業員またはロボットアーム) | 高出力非接触(ワイヤレス・インダクティブ)給電 |
| 車両製造コスト | 高額なLiDARや計算基板により1台1,000万〜2,000万円超 | 約3万ドル(約450万円)を目標とする量産低コスト設計 |
| 法規・認証のハードル | 既存のFMVSS(連邦自動車安全基準)枠組み内で認可 | ハンドル・ペダルなし車両に対する法特例の取得が必須 |
テスラが強行する「ハンドルなしEVの年内投入」は、モビリティ産業の未来を切り拓く光を放つ一方で、自動車業界のサプライチェーン、整備工場のアフターマーケット、そして法制度に対して極めて深刻な地殻変動を突きつけています。
第一に、自動車整備現場における「物理的オペレーションの崩壊」です。
ハンドルもペダルもない車両が一般流通した際、街の整備工場や板金塗装ピット、タイヤショップは根本的な作業不能に直面します。「リフトの受け位置にクルマを数センチ寄せる」「アライメント測定器の上にタイヤを載せる」「塗装ブースへ低速で自走させる」といった、現場で日常的に行われている微小な車両移動を、人間がステアリングを握って行うことができません。車両を動かすためには専用のタブレット端末や外部アプリによる遠隔ラジコン操縦、あるいは車載通信ポートへの認証接続が必須となります。テスラが専用のサービスプロトコルを独立系整備工場へ開放しない限り、街の整備事業者はサイバーキャブのタイヤ交換やブレーキパッド点検すら受け入れられないという「アフターマーケットの完全排除」が発生します。
第二に、自動車部品サプライチェーン(Tier 1)を襲う「構造的消滅」の危機です。
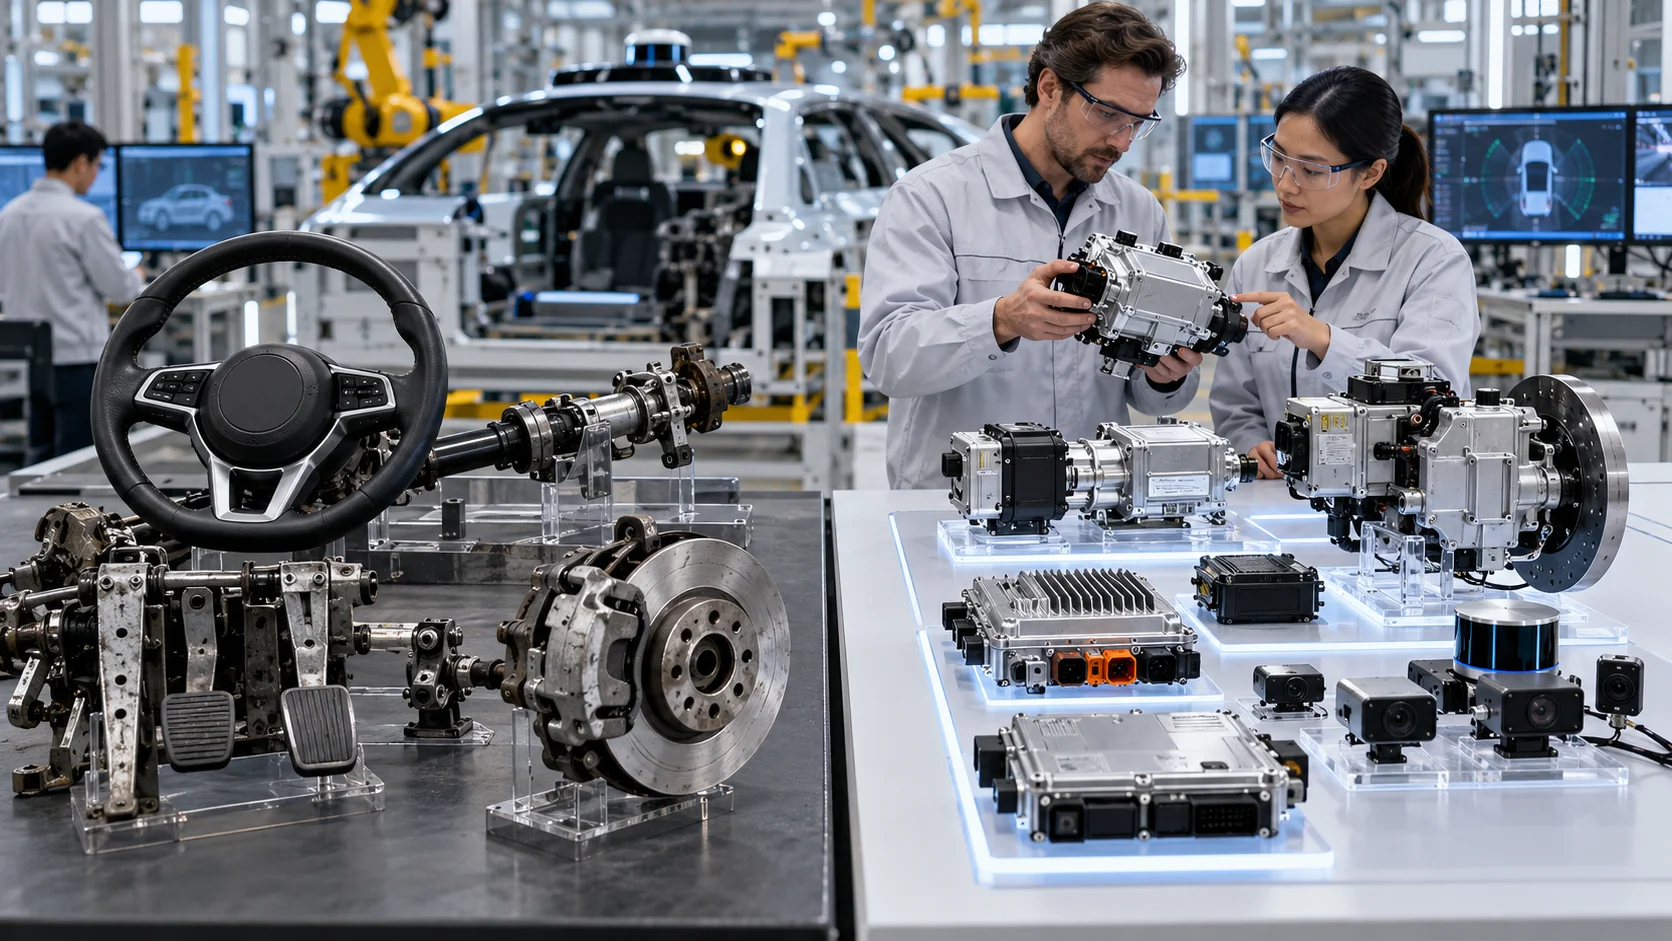
ステアリングホイール、エアバッグモジュール、ステアリングコラムシャフト、ペダルブラケット、アクセルポジションセンサー、ブレーキマスターバックなど、100年間にわたり巨大な市場を形成してきた「運転操作系部品」の需要が一夜にして蒸発します。機械加工や組み立てを強みとしてきたサプライヤーは、バイワイヤ用のアクチュエーターや冗長電源制御といった高度な電子デバイスへ業態転換を果たせなければ、サプライチェーンから完全に淘汰される過酷な選別に晒されます。
第三に、損害賠償責任と保険制度における「責任主体の未確定」リスクです。
ドライバーが存在しないサイバーキャブが事故を起こした場合、法的な責任は誰が負うのかという根源的な問題が未解決のまま残されています。車両の所有者(個人またはフリート運営企業)なのか、運行管理プラットフォームなのか、それともE2Eニューラルネットワークを学習させたテスラ自身なのか。NHTSAがFSDの調査を継続している現状において、大手損害保険会社がハンドル・ペダルのない車両に対する任意保険の引受基準を確立できる見込みは立っていません。万が一、逆光や悪天候下で視覚AIが歩行者を誤認して重大事故が発生した場合、天文学的なPL(製造物責任)訴訟がメーカー経営を直撃する潜在的リスクを孕んでいます。
テスラによる「サイバーキャブの2026年内販売・納車」という電撃的な発表は、自動車産業が「人間が運転する機械を売る時代」から、「自律走行するAI知能空間を提供する時代」へ完全に不可逆のパラダイムシフトを果たしたことを全世界に告げました。
この巨大な地殻変動を前に、自動車産業のすべてのプレイヤーが取るべきスタンスは明確です。
ハンドルとペダルを捨て去ったテスラの賭けは、モビリティのユートピアを開く鍵となるのか、それとも法規制と安全性の壁に衝突して激しい破綻を迎えるのか。自動車誕生から140年、私たちが迎えているのは、かつて人類が一度も経験したことのない「移動の主権を機械へ明け渡す歴史的転換点」そのものなのです。
© 2025 合同会社エン・リンクス. All rights reserved.
本サイトの著作権、商標権、その他の知的財産権は合同会社エン・リンクスに帰属します。 商用利用に関する権利は当社が独占的に保有しています。